Страница 35 из 35
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Ср окт 07, 2026 4:05 pm
eddddy

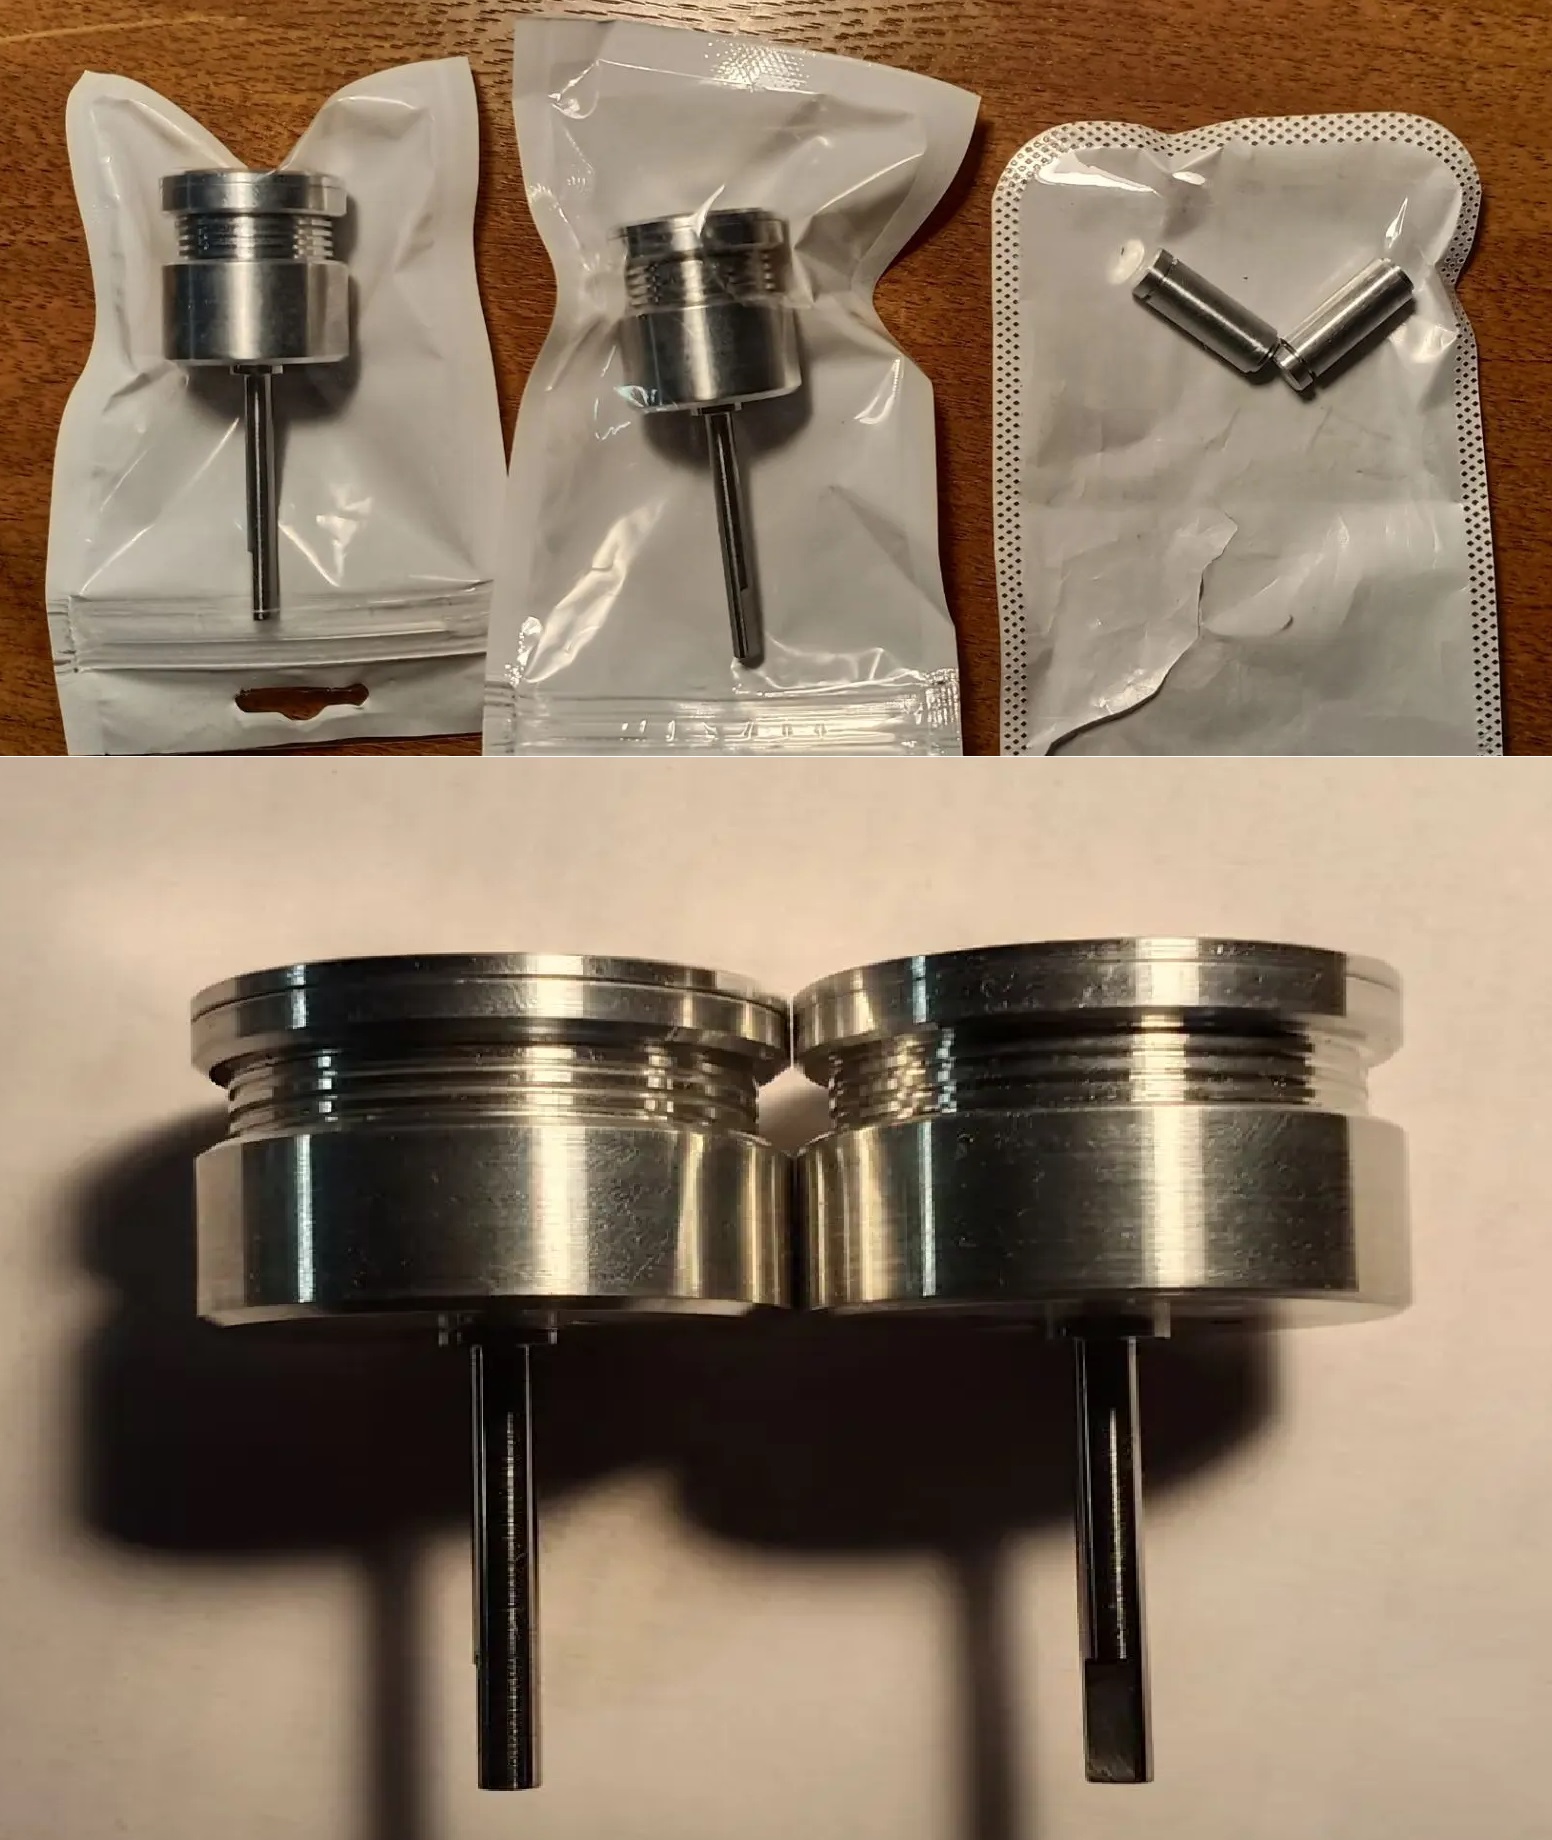
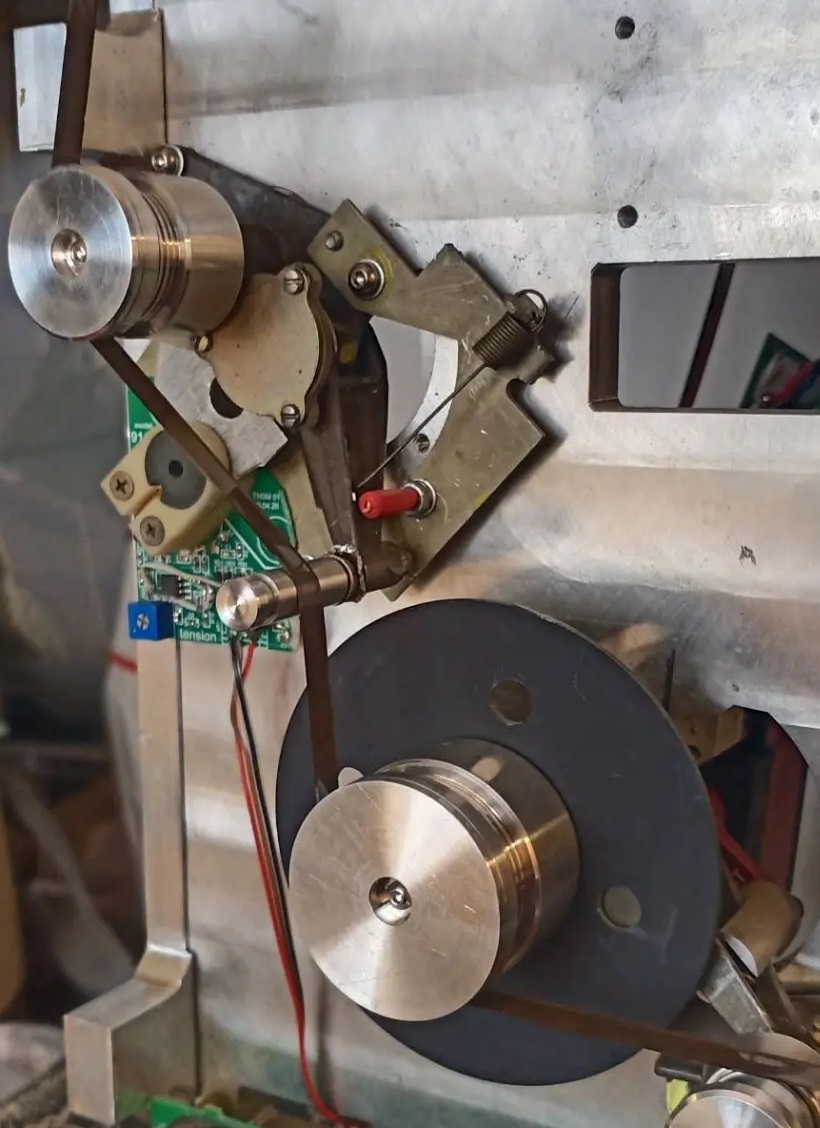
приехал новый комплект роликов с поводками:
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Ср окт 07, 2026 4:06 pm
eddddy
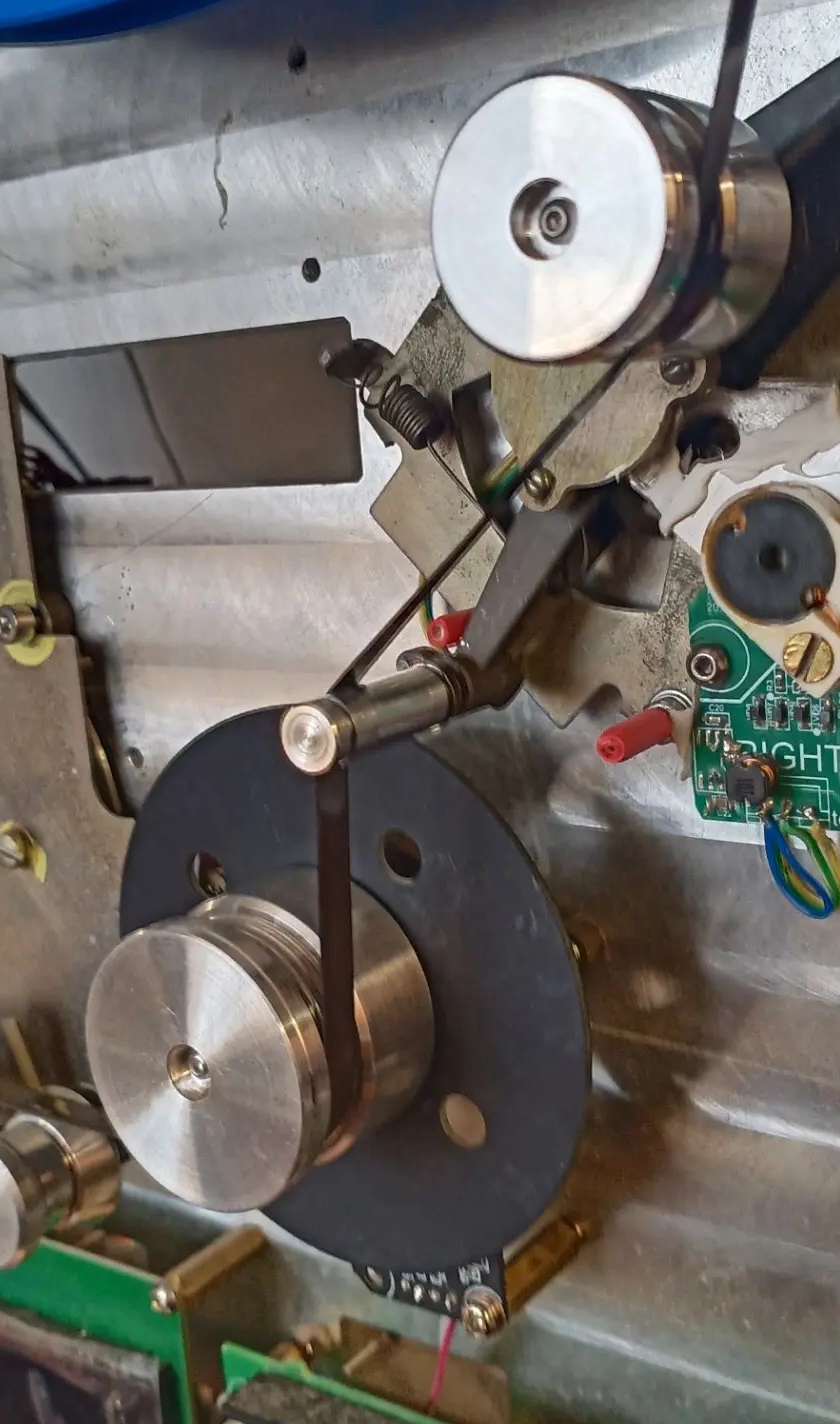
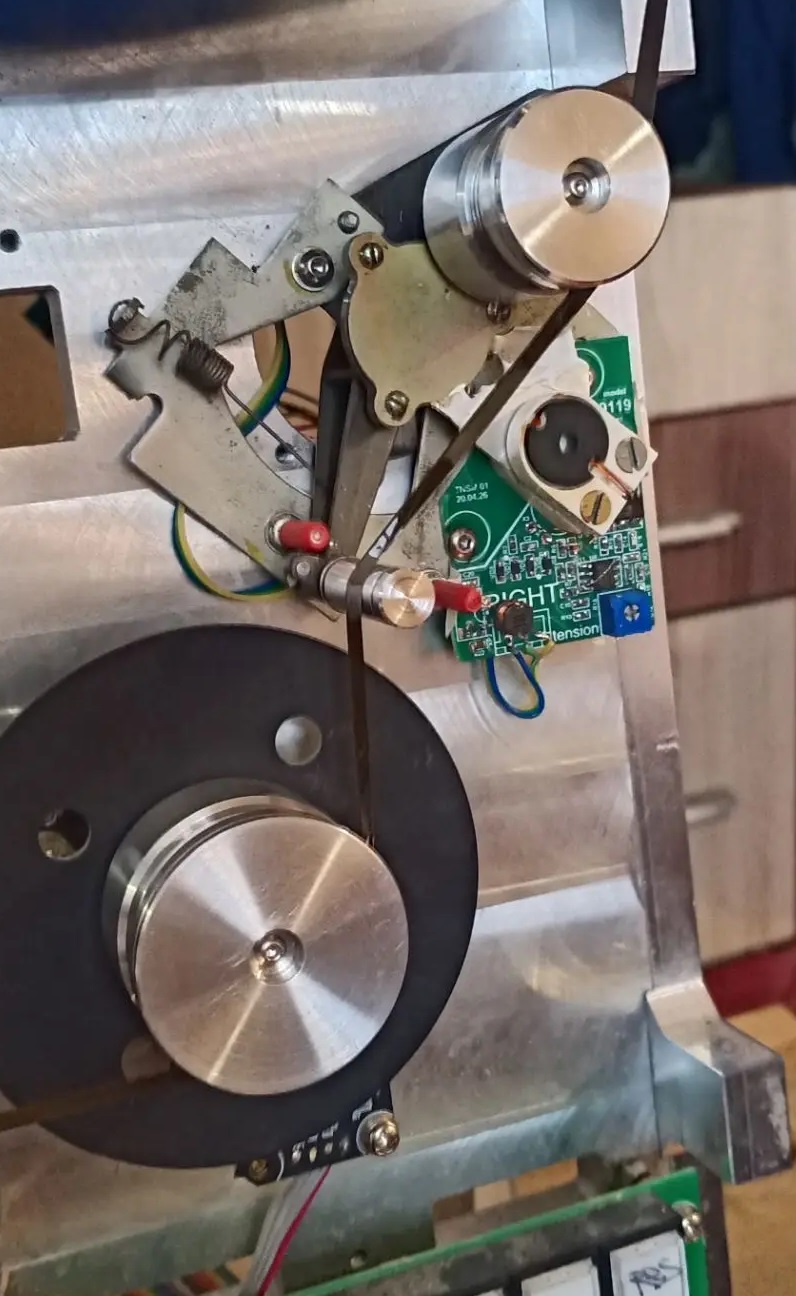
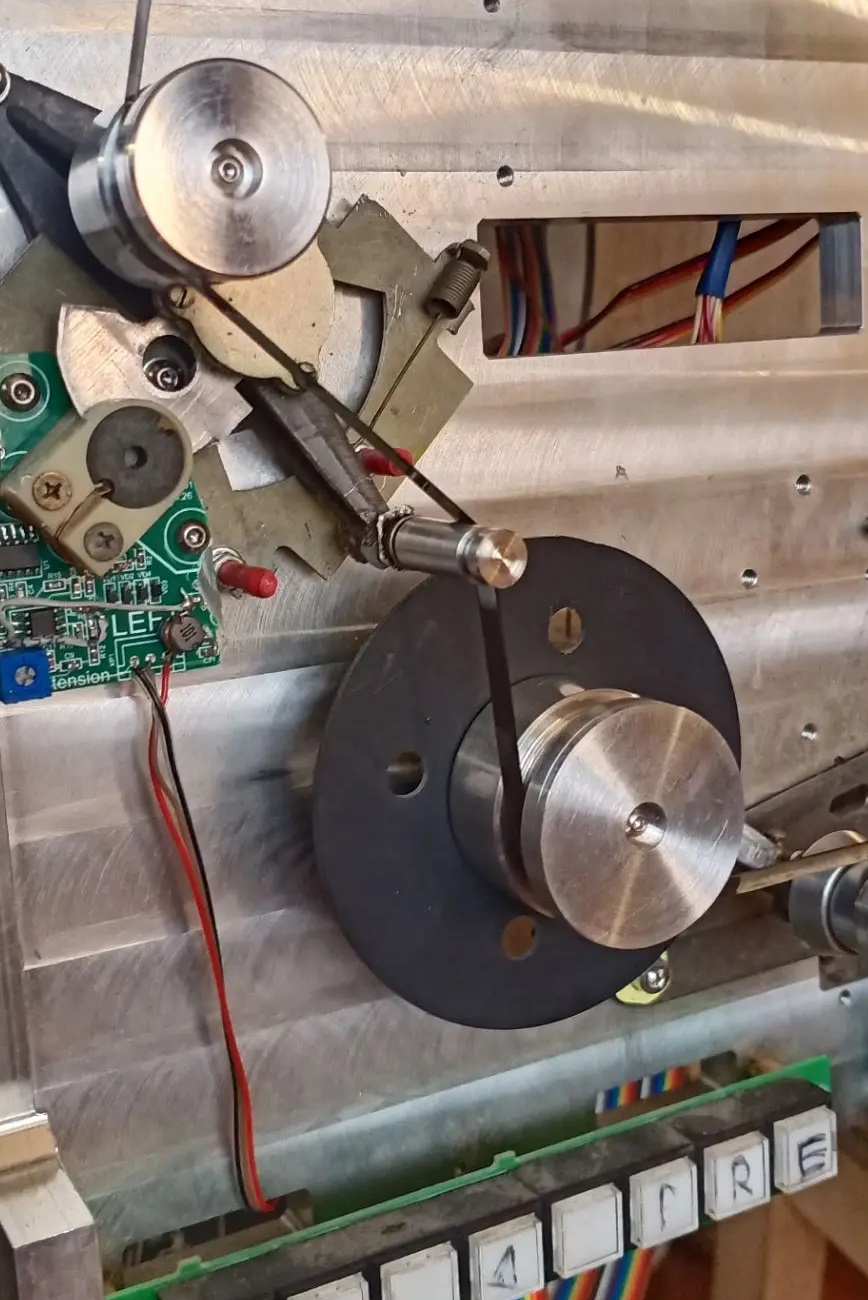
после установки выглядит вот так:
всё менее и менее О/Э напоминает....
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Ср окт 07, 2026 5:43 pm
e2-e4
eddddy писал(а): Ср окт 07, 2026 4:05 pmприехал новый комплект роликов с поводками:
Где-то заказывал или готовые можно приобрести?
-
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Ср окт 07, 2026 6:04 pm
Leoniv
eddddy писал(а): Ср окт 07, 2026 12:07 pmнет же
Если справа полный ток, то и слева должен быть полный момент, а не только момент коггинга.
eddddy писал(а): Ср окт 07, 2026 12:07 pmв каждой точке, определенной энкодером, контроллер формирует ток (отсюда момент), который необходим для удержания в этой точке.
Что значит "удержания"? К двигателю приложен внешний момент и он его компенсирует? Внешний момент откуда берется?
eddddy писал(а): Ср окт 07, 2026 12:07 pmтак формируется карта.
Пока не понял, как именно формируется карта.
eddddy писал(а): Ср окт 07, 2026 12:07 pmпроверяли?
Ну я же приводил график недавно.
eddddy писал(а): Ср окт 07, 2026 12:07 pmкакая-то часть скомпенсируется, скорее всего, но сильно далеко от полной
Естественно, какая-то часть. Степень компенсации зависит от петлевого усиления.
eddddy писал(а): Ср окт 07, 2026 12:07 pmпоэтому полагаю сначала забыть про датчики натяжения, и научиться крутить двигатель с любой заданной точностью
Так пожалуйста, но я пока не услышал, как именно собираетесь строить таблицу для компенсации пульсаций момента.
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Ср окт 07, 2026 6:06 pm
eddddy
e2-e4 писал(а): Ср окт 07, 2026 5:43 pmГде-то заказывал
да, по своим чертежам
в принципе, которые большие, можно в О/Э-004/4/5 использовать вместо штатных,
с ними счетчик должен истинный (ну почти) метраж показывать, - диаметр по ленте 31,8 мм (100/пи)
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Ср окт 07, 2026 6:12 pm
eddddy
Leoniv писал(а): Ср окт 07, 2026 6:04 pm
сли справа полный ток, то и слева должен быть полный момент
именно.
и разных положениях он будет разным
Leoniv писал(а): Ср окт 07, 2026 6:04 pm
Внешний момент откуда берется?
да почему внешний то?
момент задает контроллер
Leoniv писал(а): Ср окт 07, 2026 6:04 pm
Ну я же приводил график недавно.
с BLDC мотором и векторным управлением?
вопрос об этом был
Leoniv писал(а): Ср окт 07, 2026 6:04 pm
Степень компенсации зависит от петлевого усиления
и больше ни от чего?
если, по Вашим словам, получается "не очень"
Leoniv писал(а): Ср окт 07, 2026 6:04 pm
как именно собираетесь строить таблицу
вроде расписал, как мог...
но можно и с другой стороны зайти - Вы как предлагаете ее строить?
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Ср окт 07, 2026 6:30 pm
Leoniv
eddddy писал(а): Ср окт 07, 2026 6:12 pmименно
Цитирую Вашу формулу:
Tcog(ф) = Kt * Iq(ф)
Слева стоит Tcog - момент коггинга, а не полный момент. Значит и справа - корректирующий ток, а не полный.
eddddy писал(а): Ср окт 07, 2026 6:12 pmс BLDC мотором и векторным управлением?
Нет, но особой разницы не будет, двигатель тут как некий черный ящик.
eddddy писал(а): Ср окт 07, 2026 6:12 pmи больше ни от чего?
Ни от чего. Степень подавления пульсаций на данной частоте определяется петлевым усилением на этой частоте.
eddddy писал(а): Ср окт 07, 2026 6:12 pmвроде расписал, как мог...
А я не понял. Чтобы построить корректирующую таблицу, надо для каждого угла поворота ротора при заданном токе измерить реальный развиваемый момент. Как именно собираетесь измерять момент?
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Ср окт 07, 2026 6:41 pm
eddddy
Leoniv писал(а): Ср окт 07, 2026 6:30 pm
Цитирую Вашу формулу:
она не моя,

,
но должна быть справедлива и для полного момента (включающего коккинг)
Leoniv писал(а): Ср окт 07, 2026 6:30 pm
но особой разницы не будет
как минимум - на разницу "зубцов" и будет, полагаю
Leoniv писал(а): Ср окт 07, 2026 6:30 pm
надо для каждого угла поворота ротора при заданном токе измерить реальный развиваемый момент. Как именно собираетесь измерять момент?
через фазные токи, как еще.
для любого двигателя есть зависимость: P = (M*n) / Const.
задаем "n" контроллером (допустим, 0,05 об/с, и он ее держит постоянной, режим управления скоростью),
Р мы вычисляем (напряжение нам известно, токи измеряем),
отсюда получаем М в каждом положении энкодера (условные 4096 позиций)
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Ср окт 07, 2026 6:55 pm
eddddy
....
да, прямо контроллер не знает, какой реальный момент создает (ему и не нужно, в общем случае).
а нужно ему поддерживать скорость, преодолевая момент удержания (внешний - массу на роторе, натяжение ленты, "зубцы").
для поддержки скорости, которая = заданная константа, ему нужно выставить такие фазные токи, которые создадут момент, компенсирующий удержание.
а измеряя эти самые токи, мы вычислим мгновенный момент, развиваемый самим двигателем для преодоления.
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Ср окт 07, 2026 10:35 pm
Leoniv
eddddy писал(а): Ср окт 07, 2026 6:41 pmдопустим, 0,05 об/с, и он ее держит постоянной
Двигатель будет вращаться без нагрузки (только коггинг и трение)? Токи фаз будут очень маленькими в таком режиме.
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Чт окт 08, 2026 7:24 am
eddddy
Leoniv писал(а): Ср окт 07, 2026 10:35 pm
Двигатель будет вращаться без нагрузки
да, при калибровке (создании таблицы коэффициентов) - без нагрузки
Leoniv писал(а): Ср окт 07, 2026 10:35 pm
Токи фаз будут очень маленькими в таком режиме
именно поэтому требуется большая разрядность АЦП (требуется измерять от условных 20А в пике до миллиампер при калибровке),
качественная опора, правильная трассировка, и вообще все положенные мероприятия при помехоустойчивых точных измерениях
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Чт окт 08, 2026 6:10 pm
Leoniv
eddddy писал(а): Чт окт 08, 2026 7:24 amименно поэтому требуется большая разрядность АЦП
Трудно будет, при калибровке будет использоваться только небольшая часть шкалы, точность упадет. Когда-то делал электронику и софт для автомобильного диностенда, там крутящий момент замерялся по ускорению при высокой развиваемой мощности, и то все упиралось в точность измерений.
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Чт окт 08, 2026 7:10 pm
eddddy
Leoniv писал(а): Чт окт 08, 2026 6:10 pm
Трудно будет, при калибровке будет использоваться только небольшая часть шкалы, точность упадет
да, легкой прогулкой это не покажется. особенно с учетом окружающего шума.
замах, конечно, на подвиг )
насчет использования части шкалы - предусмотрел изменяемый Ку (масштабного усилителя) перед АЦП.
надеюсь, честное разрешение хотя бы по 13-14 разрядам получу, и ладно.
лучше бы, конечно, каким-то волшебным образом переключать шунты для режима калибровки, где-нибудь, скажем, с 4 до 100мОм,
но это увы, схемотехническая фантастика.