Страница 34 из 35
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Пн окт 05, 2026 4:34 pm
eddddy
Leoniv писал(а): Пн окт 05, 2026 12:26 pm
Не совсем понимаю, при чем здесь об/с
на низких об/с обе беды (и коннгинг, и пульсации момента) сильнее выражены.
Leoniv писал(а): Пн окт 05, 2026 12:26 pm
Пульсации момента определяются конструкцией двигателя и одинаковы для любой скорости вращения
конкретно они зависят, в т.ч. от скорости и момента.
коггинг - да, исключительно конструкция.
Leoniv писал(а): Пн окт 05, 2026 12:26 pm
А с какой целью точно измерять токи фаз?
так впрямую же влияет на точность компенсации.
по идее, может и хватить 12р (из заявленных 16-ти разрядов все равно ENOB дай Бог 15 будет, а то и все 14),
но в наличии только кучка 16-р SAR.
и общая точность измерительных цепей, конечно, должна соответствовать (шунты, усилители, опора, трассировка ...)
и потом всё это калибровать, и заносить в память (для каждого конкретного мотора)
Leoniv писал(а): Пн окт 05, 2026 12:26 pm
вкалывать всё свободное время над проектом магнитофона не готов
так не обязательно же совсем всё, время....
не знаю, баланс как то находить.
впрочем, люди все разные
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Пн окт 05, 2026 5:18 pm
Leoniv
eddddy писал(а): Пн окт 05, 2026 4:34 pmтак впрямую же влияет на точность компенсации
Тогда не понимаю, как именно собираетесь компенсировать, по какому алгоритму. Вроде, измеренные токи ни для чего не нужны.
eddddy писал(а): Пн окт 05, 2026 4:34 pmбаланс как то находить
Проблема в том, что если на сложный проект не отдать вообще всё время и не работать самоотверженно, то сроки реализации перевалят через тот предел, когда к проекту теряется интерес.
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Пн окт 05, 2026 5:23 pm
eddddy
Leoniv писал(а): Пн окт 05, 2026 5:18 pm
по какому алгоритму
снимаем таблицу коггинга конкретного мотора, заносим в память.
далее алгоритм "антикоггинг" (меняем ток в обмотках нужным образом), по сохраненным в таблице данным и текущему значению токов.
чем точнее, тем меньше коггинг.
Leoniv писал(а): Пн окт 05, 2026 5:18 pm
то сроки реализации перевалят через тот предел, когда к проекту теряется интерес.
ну несть же еще понятие "упереться рогом" )
и доделать
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Пн окт 05, 2026 5:26 pm
eddddy
-----
-----
вообще "на тонкого" всё держится (при данном моторе)...
в теории - должны вывезти; как на практике - увидим.
сейчас главная задача в точности понять, подойдет ли (и какими силами) ширпотреб BLDC.
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Пн окт 05, 2026 5:46 pm
Leoniv
eddddy писал(а): Пн окт 05, 2026 5:23 pm
снимаем таблицу коггинга конкретного мотора, заносим в память.
далее алгоритм "антикоггинг" (меняем ток в обмотках нужным образом), по сохраненным в таблице данным и текущему значению токов.
Про таблицу абсолютно правильно. Но при чем тут измеренный ток? В таблице будут содержаться поправочные коэффициенты для токов каждой из фаз для разных положений ротора с каким-то шагом. Т.е. на входе - положение ротора, на выходе - коэффициент для тока. Зачем нужны измеренные значения?
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Пн окт 05, 2026 6:03 pm
eddddy
Leoniv писал(а): Пн окт 05, 2026 5:46 pm
Зачем нужны измеренные значения?
а как мы тогда будем компенсировать токи (добавлять/убавлять в контуре регулировки), если не знаем текущее?
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Пн окт 05, 2026 6:28 pm
eddddy
если мой калькулятор не наврал, то вот такой ряд остаточного коггинга в зависимости от разрядности АЦП,
для моих моторов, шунтов 4мОм, и выбранного энкодера (теоретически):
10р --- 0,76%
12р --- 0,19%
14р --- 0,047%
16р --- 0,012%
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Пн окт 05, 2026 6:37 pm
Leoniv
eddddy писал(а): Пн окт 05, 2026 6:03 pmа как мы тогда будем компенсировать токи (добавлять/убавлять в контуре регулировки), если не знаем текущее?
Текущий ток вообще не надо знать. Контур регулировки берет на входе параметр (например, натяжение ленты), берет также уставку, и на их основе рассчитывает ток. Нам и знать не надо, какой там он получился.
eddddy писал(а): Пн окт 05, 2026 6:28 pmвот такой ряд остаточного коггинга в зависимости от разрядности АЦП
Извините, но не понимаю совершенно, при чем тут АЦП. Токи фаз задаются с помощью ШИМ, точность задания определяется только им.
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Пн окт 05, 2026 8:54 pm
eddddy
Leoniv писал(а): Пн окт 05, 2026 6:37 pm
Текущий ток вообще не надо знать
Это как ???
Leoniv писал(а): Пн окт 05, 2026 6:37 pm
Контур регулировки берет на входе параметр (например, натяжение ленты), берет также уставку, и на их основе рассчитывает ток. Нам и знать не надо, какой там он получился.
не будем знать - не будет векторного управления.
Leoniv писал(а): Пн окт 05, 2026 6:37 pm
не понимаю совершенно, при чем тут АЦП. Токи фаз задаются с помощью ШИМ, точность задания определяется только им.
и получим разомкнутый контур управления (забудьте про датчики натяжения, момент задаем, условно, потенциометром или константой), если без измерения, и по возможности, быстрого и точного.
напомню, речь про FOC, а не про аналоговое прямое регулирование.
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Пн окт 05, 2026 9:05 pm
eddddy
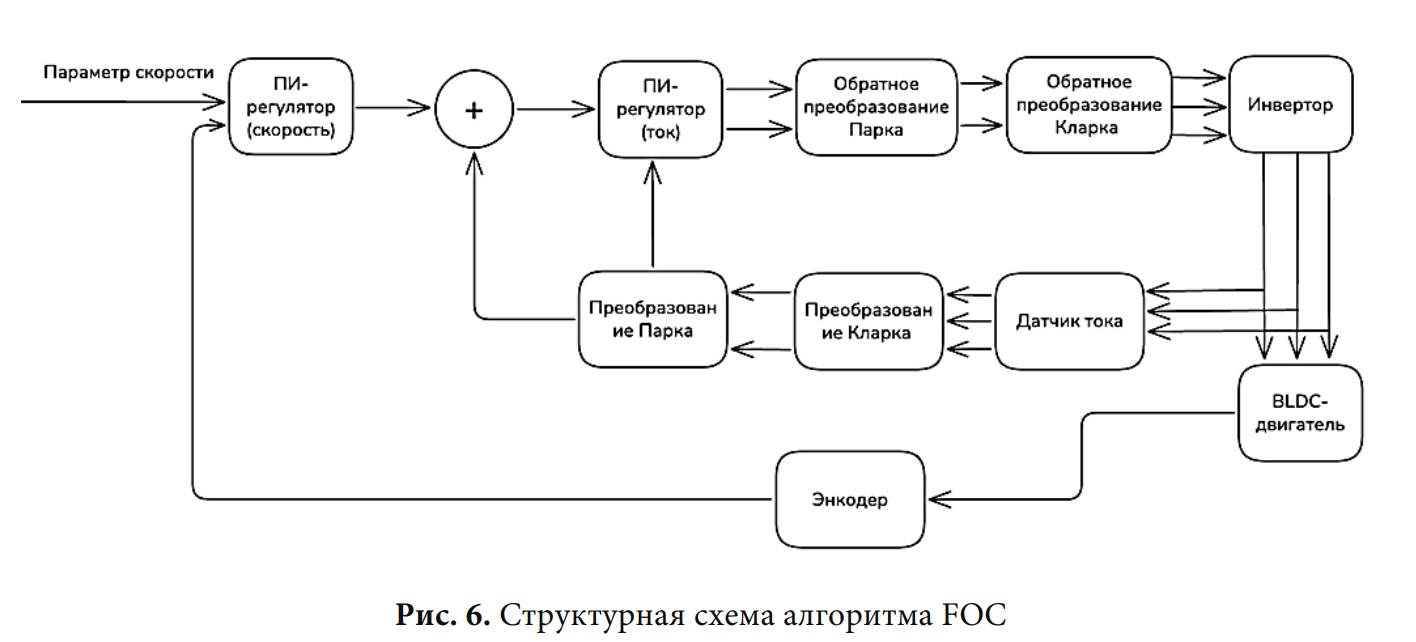
на всякий случай - картинка:
как видите, петель целых две - по скорости и моменту (току).
это еще без учета датчика натяжения и вычисления текущего радиуса
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Пн окт 05, 2026 9:37 pm
Leoniv
eddddy писал(а): Пн окт 05, 2026 8:54 pmзабудьте про датчики натяжения, момент задаем, условно, потенциометром или константой
Если требуется прямое задание момента, тогда да. Но в данном случае, зачем нам знать момент? Можно вторую петлю регулирования сделать сразу по датчику натяжения ленты. Измерение тока нужно только для целей защиты или его ограничения, но там точность особая не нужна. Хотя это вопрос другой, можно сделать и так, с петлей стабилизации тока (момента). Только почему компенсация коггинга будет зависеть от точности измерения тока? Таблица корректировки коггинга - это набор коэффициентов, которые выбираются в зависимости от угла. Такой блок коррекции на болк-схеме выше будет помещаться между обратным преобразованием Кларк (это женщина) и инвертором. На входе блок коррекции будет принимать еще код текущего угла ротора (который от энкодера должен еще поступать на оба преобразования Парка, на блок-схеме это не показано). Каким бы ни был текущий ток, в зависимости от угла ротора он домножается на один и тот же корректирующий коэффициент. Точность коррекции будет определяться точностью таблицы и возможностями ШИМ в инверторе. А измеренный ток после преобразований поступает на ПИ-регулятор, на выходе будет некое усредненное значение. А коггинг надо компенсировать по мгновенному значению, если вдруг захочется это сделать с помощью петли обратной связи. Но это делают, насколько я в курсе, только параметрически.
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Вт окт 06, 2026 7:17 am
Александр-III
Leoniv писал(а): Пн окт 05, 2026 11:12 am
Какие именно подробности считаете ненужными при разработке магнитофона? Зачем мусолить стандартные узлы и комплектующие? Все придумано и обсосано 50 лет назад.
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Вт окт 06, 2026 8:17 am
eddddy
Leoniv писал(а): Пн окт 05, 2026 9:37 pm
Измерение тока нужно
только для целей защиты или его ограничения
не только, и для реализации векторного управления в первую очередь, упрощенный алгоритм Field-Oriented Control я выше на картинке показал
Leoniv писал(а): Пн окт 05, 2026 9:37 pm
но там точность особая не нужна
для обычного ширпотреб привода - не нужна (под что заточены "готовые" решения на спец. контроллерах);
в нашем целевом применении - оно обязательно, для достаточной компенсации коггинга BLDC (а он впрямую ухудшает КД).
степень влияния разрядности АЦП фазных токов я тоже выше показал.
Leoniv писал(а): Пн окт 05, 2026 9:37 pm
Только почему компенсация коггинга будет зависеть от точности измерения тока?
например, потому, что при калибровке (создании таблицы) чем точнее получены эти коэффициенты, тем лучше будет коггинг скомпенсирован.
Leoniv писал(а): Пн окт 05, 2026 9:37 pm
на блок-схеме это не показано
показано было с целью ответа на
Leoniv писал(а): Пн окт 05, 2026 6:37 pmзнать не надо
какой там ток,
а не полная блок-схема (там много чего не показано)
Leoniv писал(а): Пн окт 05, 2026 9:37 pm
Каким бы ни был текущий ток, в зависимости от угла ротора он домножается на один и тот же корректирующий коэффициент
совершенно верно.
и, повторюсь, точность компенсации впрямую зависит от точности измерения токов.
точность измерения текущего тока, и точность измерения для занесения в таблицу.
Leoniv писал(а): Пн окт 05, 2026 9:37 pm
Точность коррекции будет определяться точностью таблицы и возможностями ШИМ в инверторе
опять правильно (откуда тогда вопросы, не понимаю), но не полно: плюс точность измерения
текущих токов, определяющих мгновенное поле.
Leoniv писал(а): Пн окт 05, 2026 9:37 pm
А коггинг надо компенсировать по мгновенному значению
и чем точнее это мгновенное значение измерим, тем лучше скомпенсируем
Leoniv писал(а): Пн окт 05, 2026 9:37 pm
Но это делают, насколько я в курсе, только параметрически.
балалайки на спец контроллерах и готовых библиотек алгоритмов, возможно, так и делают.
у нас другая задача, о которой создатели этого всего не думали (ибо никому, кроме "магнитофонщиков", это не надо).
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Вт окт 06, 2026 8:20 am
eddddy
Александр-III писал(а): Вт окт 06, 2026 7:17 am
Зачем мусолить стандартные узлы и комплектующие?
о чем тема помните?
"своё", и "с нуля", т.е. никаких "стандартных" узлов (по возможности)
Александр-III писал(а): Вт окт 06, 2026 7:17 am
Все придумано и обсосано 50 лет назад
оно тогда и было актуально, 50 лет назад.
сейчас другая ситуация, другие требования, другие возможности, и вообще всё другое.
поэтому да, будем всё обсасывать по-новой
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Вт окт 06, 2026 9:30 am
VeschiiOleg
Leoniv писал(а): Пн окт 05, 2026 11:12 am
На заводе опытный экземпляр делают за зарплату.
Ну да, вот этим и отличается хобби от работы. В первом случае специалисту платит работодатель, во втором - сам специалист платит всем))))))) Настоящий начальник - не номенклатурный (как часто встречается), а такой же одержимый профессионал, только с еще и с функцией планирования и распределения задач и сил.
Для надоедающих проектов надо делать перерывы, переключившись с одного на другой. У меня так это лечится. Но согласен - да, растягивается на годы.
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Вт окт 06, 2026 9:35 am
VeschiiOleg
eddddy писал(а): Пн окт 05, 2026 11:28 am
в общем и целом да, но, как обычно, есть нюансы
Нюансы есть всегда, любая картина характеризуется полутонами. Нет чисто черного или белого.
Если работа совпадает с хобби - это самый лучший из нюансов.)))
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Вт окт 06, 2026 9:47 am
eddddy
VeschiiOleg писал(а): Вт окт 06, 2026 9:30 am
переключившись с одного на другой
таки с незапамятных времен известно: лучший отдых это смена занятий

VeschiiOleg писал(а): Вт окт 06, 2026 9:30 am
Но согласен - да, растягивается на годы.
один из выходов - собрать команду "шизанутых" на одной теме.
ускориться должно, в идеале, кратно
VeschiiOleg писал(а): Вт окт 06, 2026 9:35 am
Нюансы есть всегда
ога, дьявол, как обычно, в деталях
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Вт окт 06, 2026 10:43 am
Leoniv
Александр-III писал(а): Вт окт 06, 2026 7:17 amЗачем мусолить стандартные узлы и комплектующие? Все придумано и обсосано 50 лет назад.
Ага, счас. Где именно обсосано? Покажите источник? Например, возьмем штатный блок управления ведущим двигателем Э-004. Там используется хитрая частотная корреция. Анализ подобных блоков других магнитофонов показывает, что у всех коррекция похожая. Но ни к каких книгах по электроприводу этого найти не удалось, как и вообще описания специфики применения двигателей в магнитофонах, где высокие требования к стабильности мгновенной скорости. И так по любому вопросу.
eddddy писал(а): Вт окт 06, 2026 8:17 amнапример, потому, что при калибровке (создании таблицы) чем точнее получены эти коэффициенты, тем лучше будет коггинг скомпенсирован.
Это верно. Но как именно эта таблица будет составляться? Допустим, у нас есть какой-то измеритель крутящего момента. Тогда для каждого угла ротора регулировкой ШИМ добиваемся одинакового момента и запоминаем относительные значения установленного ШИМ. Коэффициенты будут использоваться на входе инвертора, они будут воздействовать именно на величину ШИМ. Где здесь нужен измеренный ток?
eddddy писал(а): Вт окт 06, 2026 8:17 amчем точнее это мгновенное значение измерим, тем лучше скомпенсируем
Не понимаю, как вообще измеренное значение будет участвовать в компенсации. На входе у компенсатора - угол, на выходе - корректирующий коэффициент. Где тут нужен измеренный ток?
VeschiiOleg писал(а): Вт окт 06, 2026 9:30 amДля надоедающих проектов надо делать перерывы, переключившись с одного на другой.
Это рецепт производства заброшенных проектов. Если сделать перерыв, возвращаться к проекту, как правило, больше не хочется. И это нормально для радиолюбительства. Если проект надоел, надо его незамедлительно бросить и не мучить себя. Мы же не на работе, здесь главное удовольствие от процесса, а не результат.
eddddy писал(а): Вт окт 06, 2026 9:47 amодин из выходов - собрать команду "шизанутых" на одной теме.
Даже один "шизанутый" - это редкость. А собрать целую команду - это фантастика.
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Вт окт 06, 2026 6:44 pm
eddddy
Leoniv писал(а): Вт окт 06, 2026 10:43 am
Допустим, у нас есть какой-то измеритель крутящего момента
и какой же он?
этот измеритель, при самокалибровке.
не АЦП ли, на фазных шунтах?
Leoniv писал(а): Вт окт 06, 2026 10:43 am
Не понимаю, как вообще измеренное значение будет участвовать в компенсации
каким образом мотор провернет ось/энкодер на нужный для калибровки шаг угга, если не сможет измерять фазные токи,
без замкнутой системы?
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Вт окт 06, 2026 8:18 pm
Leoniv
eddddy писал(а): Вт окт 06, 2026 6:44 pmи какой же он?
Так я же не знаю. Вы же собрались калибровать. Расскажите тогда про методику.
eddddy писал(а): Вт окт 06, 2026 6:44 pmне АЦП ли, на фазных шунтах?
И что АЦП даст? Только ток обмоток. Какой при этом момент - как узнать?
eddddy писал(а): Вт окт 06, 2026 6:44 pmкаким образом мотор провернет ось/энкодер на нужный для калибровки шаг угга, если не сможет измерять фазные токи,
без замкнутой системы?
Угол поворота нам скажет энкодер. Вот как измерить момент при калибровке - это вопрос. Измерение фазных токов тут ничем не поможет.
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Ср окт 07, 2026 8:22 am
eddddy
Leoniv писал(а): Вт окт 06, 2026 8:18 pm
Так я же не знаю.
?
Leoniv писал(а): Вт окт 06, 2026 8:18 pm
Расскажите тогда про методику.
откалибрую - обязательно отпишусь
и про реальную методику (мне известно порядка их трех, предварительно, для наших задач подходят примерно две, если не брать "внешние" измерители),
и о том, что получилось.
Leoniv писал(а): Вт окт 06, 2026 8:18 pm
Только ток обмоток. Какой при этом момент - как узнать?
токов обмоток достаточно, момент же "пропорционален векторной сумме фазных токов"(с)
Leoniv писал(а): Вт окт 06, 2026 8:18 pm
Измерение фазных токов тут ничем не поможет.
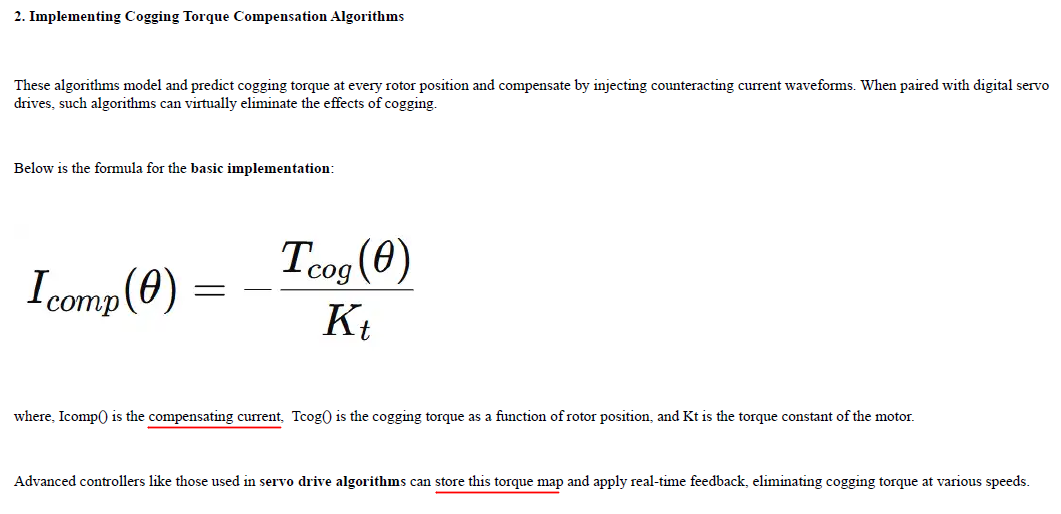
а пишут, что обязано помочь: согласно с Tcog(ф) = Kt * Iq(ф). Угол знаем, ток по квадратурной оси знаем, дальше математика.
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Ср окт 07, 2026 10:56 am
Leoniv
eddddy писал(а): Ср окт 07, 2026 8:22 amа пишут, что обязано помочь: согласно с Tcog(ф) = Kt * Iq(ф). Угол знаем, ток по квадратурной оси знаем, дальше математика.
Смешно. Вы написали формулу, которую используют при активной компенсации момента коггинга. Iq - это не полный ток по оси q, а компенсирующая добавка, которая вводится для устранения коггинга. Ее нам и надо найти. Итого, в этом уравнении две неизвестных.
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Ср окт 07, 2026 11:26 am
eddddy
Leoniv писал(а): Ср окт 07, 2026 10:56 am
Iq - это не полный ток по оси q, а компенсирующая добавка,
да не добавка, а полный ток, который вынуждено приходится контроллеру выдавать, что бы скомпенсировать.
его и измеряем.
можно по-другому: измеряем ошибку (дельту) в петле регулировки.
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Ср окт 07, 2026 11:48 am
Leoniv
eddddy писал(а): Ср окт 07, 2026 11:26 amда не добавка, а полный ток
Нет, в этой формуле - только корректирующий ток.
Чтобы эту формулу применить, должна быть готовая таблица корректируещего тока. Замкнутый круг.
eddddy писал(а): Ср окт 07, 2026 11:26 amможно по-другому: измеряем ошибку (дельту) в петле регулировки
В магнитофоне фактически уже есть датчик момента - это датчик натяжения ленты. Если замкнуть петлю регулирования по этому датчику (а не по токам фаз, что я уже говорил ранее), то будет стабилизироваться именно момент, коггинг будет скомпенсирован. Весь вопрос только в реализуемости нужных параметров петли (полосы и усиления), так как тут принимают участие механические компоненты. У меня ничего хорошего не получилось.
Наш ответ Баллфингеру: свой магнитофон
Добавлено: Ср окт 07, 2026 12:07 pm
eddddy
Leoniv писал(а): Ср окт 07, 2026 11:48 am
только корректирующий ток.
нет же.
в каждой точке, определенной энкодером, контроллер формирует ток (отсюда момент), который необходим для удержания в этой точке.
для каждой точки (где нет "зубьев", где около, где они есть) он будет индивидуально своим, и так формируется карта.
(коэффициент в табличке - разница моментов, при гладком вращении и неравномерном)
Leoniv писал(а): Ср окт 07, 2026 11:48 am
то будет стабилизироваться именно момент, коггинг будет скомпенсирован
проверяли? думаю, нет.
точнее, так: какая-то часть скомпенсируется, скорее всего, но сильно далеко от полной.
поэтому полагаю сначала забыть про датчики натяжения, и научиться крутить двигатель с любой заданной точностью, от нуля оборотов, с минимальными пульсациями момента, какие можно будет достичь.
потом уже прикручивать внешнее управление, со второй петлей регулировки от натяжения.
Leoniv писал(а): Ср окт 07, 2026 11:48 am
У меня ничего хорошего не получилось.
думаю, в случае асинхронных все должно быть проще.
А700 и далее по развитию как то справлялись? (на бобинах до 30см).
дальше уже требовалось, как я представляю себе, уже учет радиусов и инерции катушек.